
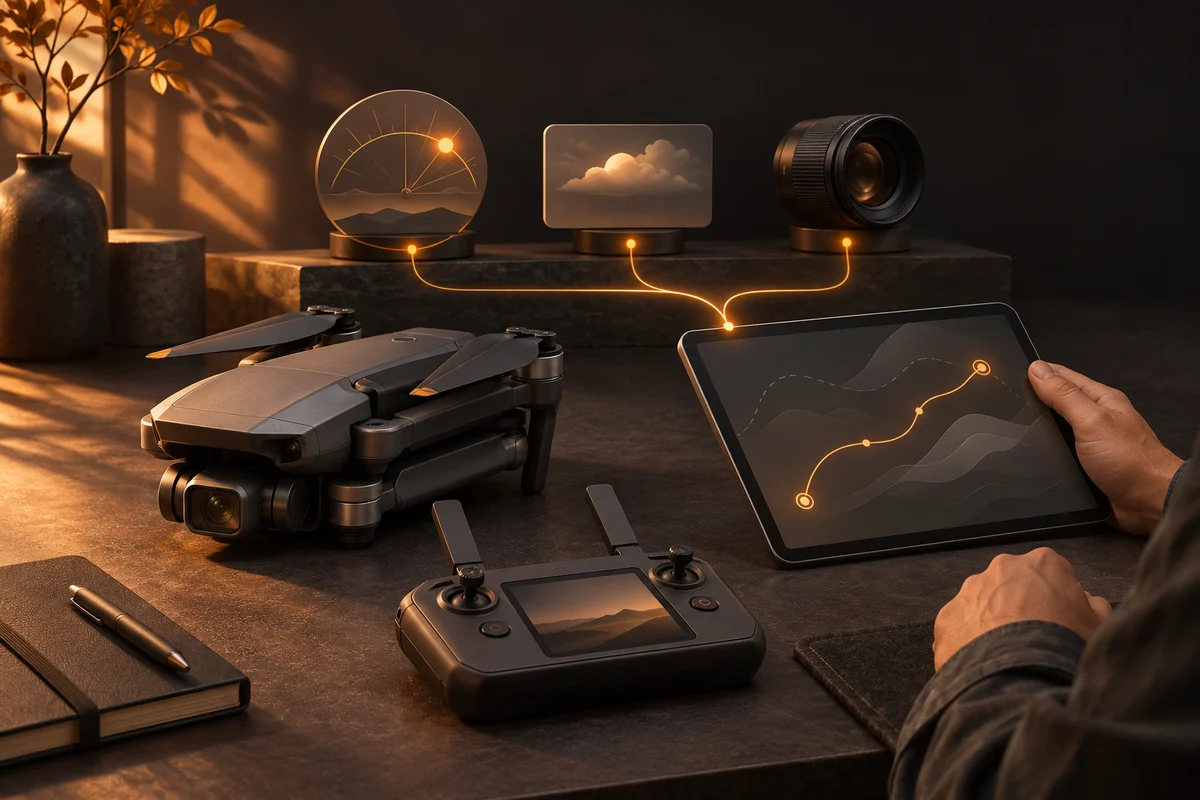
Die Aufnahme beginnt vor dem Start
Eine Kameradrohne kann viel. Eine gute Aufnahme braucht trotzdem einen Plan: Wo steht die Sonne? Was soll im Bild bleiben? Wie bewegen sich Kamera und Fluggerät zusammen?
Dafür haben wir eine eigene KI-gestützte Werkzeugkette entwickelt. Die KI übersetzt die Bildidee in eine Aufnahmeliste, wählt Bewegungen und bereitet Einstellungen vor. Ein Programm berechnet daraus Wegpunkte und Kameraaktionen. Ein Mensch prüft die Planung und beaufsichtigt den Flug.
Vom gewünschten Bild zur Kamerabewegung
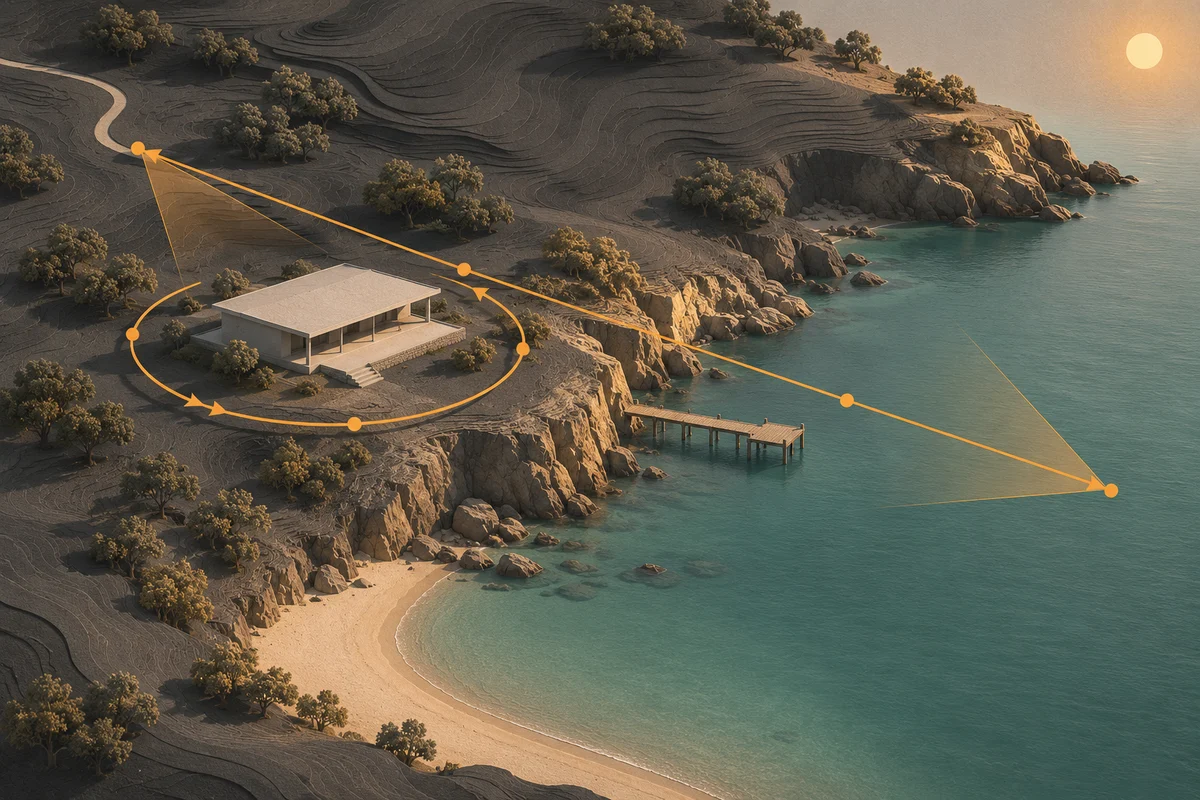
„Ein Gebäude zeigen und danach den Blick aufs Wasser öffnen“ ist ein Bildwunsch. Daraus wird erst durch Bewegung, Blickrichtung und Timing eine geplante Aufnahme.
| Bildidee | Was wir dafür planen |
|---|---|
| Ein Motiv räumlich zeigen | Einen Bogen um das Motiv, Blickrichtung und Kameraneigung |
| Die Umgebung aufdecken | Eine Bewegung, die den Blick schrittweise öffnet |
| Eine ruhige Übersicht | Strecke, Höhe und Geschwindigkeit passend zum Ausschnitt |
| Fotos und Video verbinden | Aufnahmeaktionen an den passenden Wegpunkten |
Was die KI übernimmt – und was das Programm rechnet
Die KI legt nicht einfach eine hübsche Linie auf eine Karte. Sie arbeitet mit Zweck, Motiv, Licht und den Möglichkeiten des Geräts. Der entwickelte Ablauf verbindet mehrere Arbeitsschritte:
- Bedingungen einordnen: Sonnenstand, Wetterdaten und verfügbare Geländeinformationen berücksichtigen.
- Aufnahmen gestalten: Kamerafahrten, Ausrichtung, Neigung sowie Foto- oder Videoaktionen festlegen.
- Route berechnen: Aus gewählten Parametern Wegpunkte und eine Routendatei für den erprobten Geräteaufbau erzeugen.
- Plan prüfen: Ausgewählte konfigurierte Grenzen kontrollieren und Warnungen anzeigen.
- Vor dem Start ansehen: Route und Blickrichtungen in einer Vorschau beurteilen und am Gerät kontrollieren.
Auch Zoomwerte können in der erzeugten Planung stehen. Ob jede Bewegung auf einem bestimmten Gerät wie gewünscht ausgeführt wird, prüfen wir separat. Softwareunterstützung und ein erfolgreicher Kameratest sind unterschiedliche Nachweise.
Gebaut, geprüft und geflogen
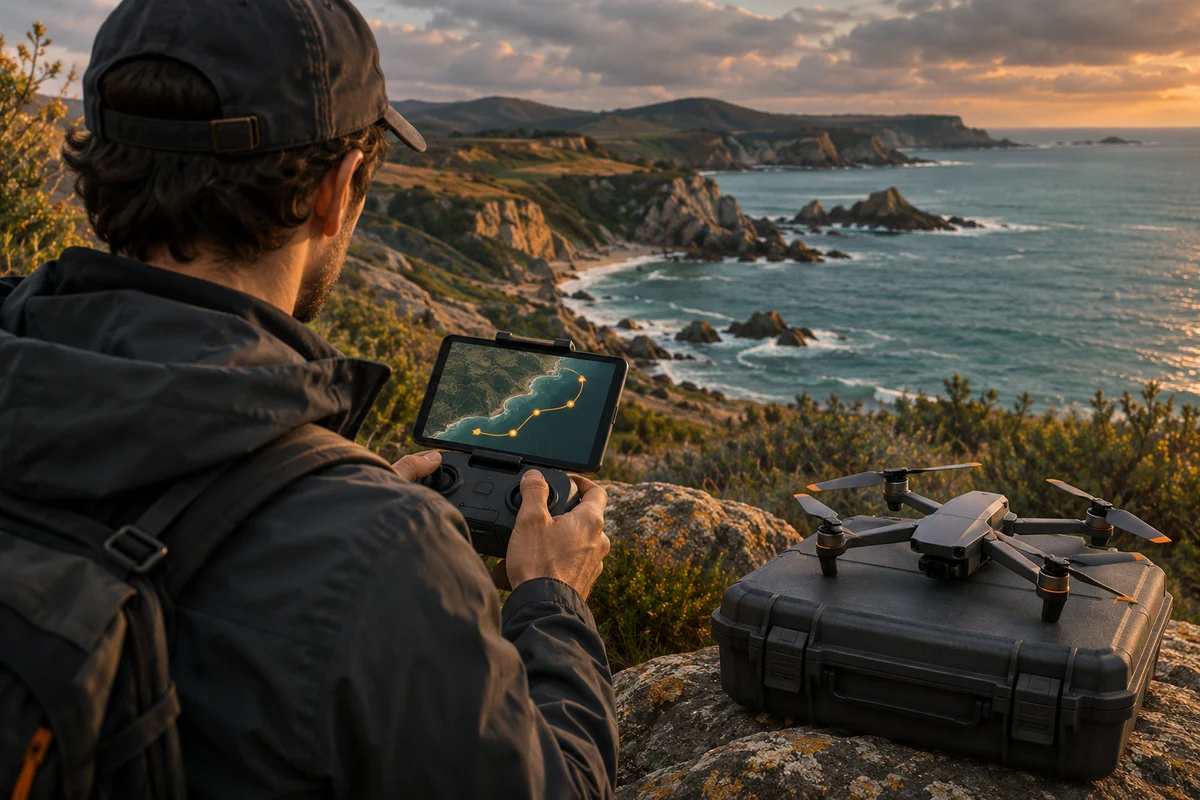
Der vorhandene Ablauf wurde für einen DJI-Geräteaufbau entwickelt. Im dokumentierten Testflug vom 11. November 2026 funktionierte der Wechsel zwischen Foto und Video. Beim aktuellen Code-Abgleich am 19. November 2026 liefen die 16 vorhandenen Tests erfolgreich durch.
Die Tests prüfen unter anderem Geometrie, Sonnenberechnung, ausgewählte Planungsgrenzen und das Routendateiformat. Das ist ein konkreter technischer Nachweis. Er sagt nicht, dass jede denkbare Flugbewegung, Zoomfahrt oder neue Gerätekombination bereits erprobt ist.
Die hier gezeigte Küste ist eine Illustration eines erfundenen Orts. Sie erklärt die Planung und ist keine Aufnahme des Testflugs und keine fliegbare Route.
Die Aufsicht gehört zum System
Der Mensch bleibt Pilot. Er beurteilt die Lage vor Ort, prüft Route und Gerät und kann eingreifen. Eine Planungsprüfung erkennt nicht automatisch jedes Hindernis oder jede Änderung der Umgebung. Wetter- und Geländedaten ersetzen den Blick vor Ort nicht.
Auch die Übertragung hängt vom konkreten Controller und Softwarestand ab. Unser entwickelter Ablauf ist deshalb kein pauschales Versprechen für jedes Drohnenmodell und keine vollständige Flugfreigabe.
Was sich daraus übertragen lässt
Das Beispiel zeigt eine Fähigkeit über Drohnen hinaus: Eine KI kann eine kreative Aufgabe in prüfbare Schritte und ausführbare Gerätedaten übersetzen. Dazu verbinden wir Sprachmodell, Berechnung, Schnittstellen und menschliche Entscheidung.
Für eine neue Aufgabe klären wir zuerst, welche Aufnahme gebraucht wird und welche Technik vorhanden ist. Danach entsteht eine passende Lösung – mit klarer Trennung zwischen geplanter Funktion und tatsächlich geprüftem Ergebnis.
Schildern Sie uns Ihre Aufgabe oder lernen Sie KI am eigenen Vorhaben einzusetzen. Einen anderen Blick auf individuelle Software zeigt unser Project-Bantayan-Einblick.
Quellen.
- SolvraONE: entwickelte Drohnenplanung, Code-Abgleich und Testseigene Quelle · Stand
- Entwicklung und dokumentierter Testflugeigene Quelle · Stand
Weiterlesen.
Einblicke · eigenes Community-Projekt
Project Bantayan: Mit KI entwickelt. Von KI gepflegt
Ein eigenes Community-Projekt zeigt die Breite unserer Arbeit: KI-Pflege, individuelle Software, Fährenansicht und Datenanbindung.
Einblicke · Praxis
Aus einer Recherche wird eine Entscheidung
Unser Recherche-Atlas verbindet Quellen, Risiken, Urteile und Umsetzung. Am Drohnenprojekt zeigen wir, wie Recherche weiterführt.
Lohnt sich KI bei Ihnen? Wir messen nach.
SolvraONE findet sinnvolle KI-Aufgaben, führt vorhandene Werkzeuge ein, schult und prüft den tatsächlichen Nutzen.